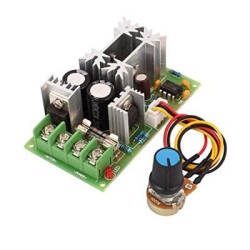
Mạch điều khiển động cơ bước TB6600 4A 9-42VDC


Mạch điều khiển động cơ bước TB6600 4A 9-42VDC
- Hàng trong kho: 17
- Nhà sản xuất: Nhập khẩu
- Khối lượng: 0.20kg
- Mã kho: 1666
- Vị trí: 6D
Số lượng đã bán: 115
Lượt xem: 372
140.400đ
Giá chưa bao gồm VAT: 130.000đ
1. Giới thiệu tổng quan
Mạch điều khiển động cơ bước TB6600 4A 9-42VDC là module chuyên dụng dùng để điều khiển các loại động cơ bước 2 pha/4 pha với hiệu suất cao và hoạt động ổn định. Sản phẩm tích hợp nhiều tính năng bảo vệ tiên tiến như bảo vệ quá nhiệt TSD, bảo vệ quá áp UVLO cùng khả năng điều chỉnh dòng điện linh hoạt, là sự lựa chọn hoàn hảo cho các ứng dụng tự động hóa và chế tạo máy CNC.
2. Thông số kỹ thuật
- Điện áp đầu vào: 9-42VDC
- Dòng điện tối đa: 4A
- Độ phân giải bước: 1/1, 1/2, 1/4, 1/8, 1/16, 1/32 step
- Tính năng hỗ trợ: Điều khiển đảo chiều quay, chân Reset, Enable và Standby
- Bảo vệ: Quá nhiệt (TSD), Quá áp (UVLO)
3. Ứng dụng
- Chế tạo máy khắc CNC mini, máy in 3D
- Hệ thống định vị, bàn trượt tự động
- Điều khiển các loại động cơ bước trong dây chuyền công nghiệp tự động hóa
4. Hướng dẫn kiểm tra (Test)
Các bước kiểm tra nhanh:
- Chuẩn bị: Nguồn cấp 9-42VDC, động cơ bước tương thích, mạch vi điều khiển hoặc tín hiệu xung điều khiển (Pulse/Dir).
- Thao tác: Đấu nối nguồn vào chân VCC và GND, các cuộn dây động cơ vào A+, A-, B+, B-. Cấp tín hiệu xung vào chân PUL và tín hiệu hướng vào chân DIR.
- Kết quả: Động cơ bước quay mượt mà theo đúng tín hiệu xung và chiều được cài đặt từ chân điều khiển.
* Lưu ý an toàn: Không cắm ngược cực nguồn điện để tránh làm cháy IC. Đảm bảo dòng điện định mức được cài đặt phù hợp với động cơ để tránh quá nhiệt.
Sơ đồ kết nối & Code test mẫu (Arduino/ESP)
Kết nối chân:
- PUL+ nối với Chân số 2 (Arduino)
- DIR+ nối với Chân số 3 (Arduino)
- ENA+ nối với 5V (Arduino) hoặc để trống
- PUL-, DIR-, ENA- nối chung với GND (Arduino)
C/C++ (Arduino/ESP)
const int pulPin = 2;
const int dirPin = 3;

void setup() {
  pinMode(pulPin, OUTPUT);
  pinMode(dirPin, OUTPUT);
  digitalWrite(dirPin, HIGH);
}

void loop() {
  for (int i = 0; i < 200; i++) {
    digitalWrite(pulPin, HIGH);
    delayMicroseconds(1000);
    digitalWrite(pulPin, LOW);
    delayMicroseconds(1000);
  }
  delay(1000);
}
mach dieu khien dong co buoc tb6600 4a 9 42vdc