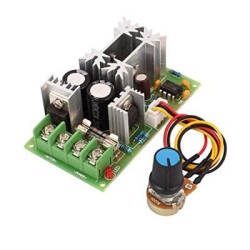
Mạch điều khiển động cơ bước DRV8825


Mạch điều khiển động cơ bước DRV8825
- Hàng trong kho: 85
- Nhà sản xuất: Nhập khẩu
- Khối lượng: 0.10kg
- Mã kho: 2113
- Vị trí: 1A33
Số lượng đã bán: 115
Lượt xem: 325
27.000đ
Giá chưa bao gồm VAT: 25.000đ
1. Giới thiệu tổng quan
Đế ra chân Driver động cơ bước A4988, DRV8825 là bo mạch hỗ trợ chuyên dụng giúp kết nối và cấu hình dễ dàng các dòng driver điều khiển động cơ bước phổ biến. Sản phẩm được thiết kế tối ưu với các chân cắm rõ ràng, giúp hệ thống hoạt động ổn định và dễ dàng tích hợp vào các dự án tự động hóa.
2. Thông số kỹ thuật
- Tích hợp cho driver: A4988, DRV8825
- Điện áp logic: 5V
- Điện áp đầu vào động cơ: 12V – 30V
- Kích thước: 42.7mm x 42.7mm x 11.5mm
- Trọng lượng: 13g
3. Ứng dụng
- Chế tạo máy in 3D, máy khắc CNC mini, máy cắt laser.
- Hệ thống băng tải tự động và các dự án robot cần điều khiển động cơ bước chính xác.
- Mạch thực hành học tập cho sinh viên ngành kỹ thuật điện tử, tự động hóa.
4. Hướng dẫn kiểm tra (Test)
Các bước kiểm tra nhanh:
- Chuẩn bị: Đồng hồ VOM, nguồn cấp 12V-30V, driver A4988 hoặc DRV8825, động cơ bước tương thích.
- Thao tác: Lắp đúng chiều driver vào đế ra chân, cấp nguồn logic 5V và nguồn động cơ 12V-30V. Đo điện áp tại các chân nguồn và chân điều khiển trên bo mạch.
- Kết quả: Các mức điện áp nguồn cấp ổn định, mạch không bị chạm chập, sẵn sàng truyền tín hiệu điều khiển sang động cơ.
* Lưu ý an toàn: Chú ý quan sát kỹ chiều của driver khi cắm vào đế (chân Enable, Step, Dir...). Cắm ngược chiều có thể làm hỏng vĩnh viễn driver động cơ bước.
Sơ đồ kết nối & Code test mẫu (Arduino/ESP)
Kết nối chân:
- STEP nối với Chân số 3 (Arduino)
- DIR nối với Chân số 2 (Arduino)
- GND nối với GND (Arduino)
- VMOT / VCC nối với Nguồn ngoài (12V-30V)
C/C++ (Arduino/ESP)
const int stepPin = 3; // Chân kết nối STEP
const int dirPin = 2;  // Chân kết nối DIR

void setup() {
  // Thiết lập các chân là OUTPUT
  pinMode(stepPin, OUTPUT);
  pinMode(dirPin, OUTPUT);
}

void loop() {
  // Đặt chiều quay cho động cơ
  digitalWrite(dirPin, HIGH);

  // Tạo xung để điều khiển động cơ bước quay
  for(int x = 0; x < 200; x++) {
    digitalWrite(stepPin, HIGH);
    delayMicroseconds(500);
    digitalWrite(stepPin, LOW);
    delayMicroseconds(500);
  }
  delay(1000);
}
de ra chan driver dong co buoc a4988 drv8825